


Около 70% от изхвърлените във водите отпадъци потъват на дъното на океаните и моретата или се разлагат на милиони тонове микро- и нанопластмаса. Въз основа на базирана на изкуствен интелект система, изследователският проект MAELSTROM представи иновативна разработка на автономен робот за водни басейни с дълбочина на потапяне до 20 m, който избирателно идентифицира и събира обекти. Решението е автоматизирано с помощта на компютърно-базирано управление на Beckhoff и успешно е преминало системни тестове в каналите на Венеция през септември 2022 г.
„Ако искаме да предотвратим замърсяването на водните екосистеми или навлизането на микро- и нанопластмаси в телата ни чрез хранителните вериги, освен че е важно да спрем по-нататъшното замърсяване на водите, трябва и да се погрижим за боклука, който вече е попаднал под повърхността на водата. Точно това има за цел и проектът MAELSTROM на European Horizon 2020 – да разработи и интегрира технологии за идентифициране, отстраняване, сортиране и трансформиране в суровини на всякакви отпадъци от дебрите на моретата и океаните“, поясниха за ДигиталнаИндустрия.bg от водещото българско инженерингово дружество Кастива, официален представител на Beckhoff за България.
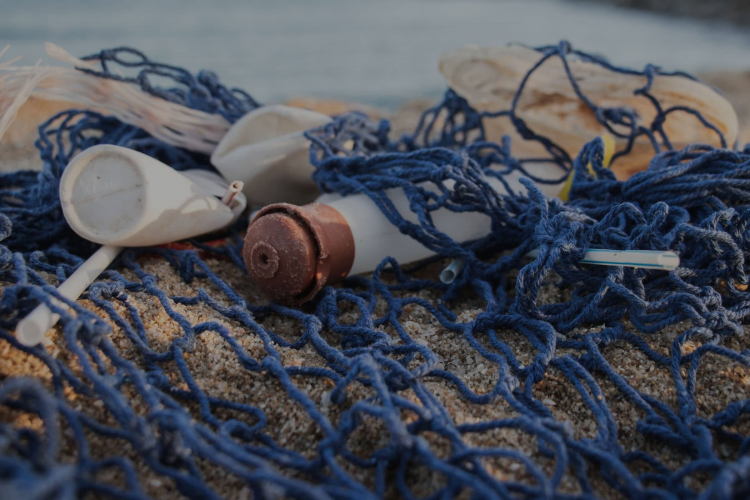
Международният изследователски екип на проекта разработва роботизирана платформа за почистване на морското дъно. Нейната основна част е подводен робот, оборудван със захващащо и засмукващо устройство, което се движи гъвкаво в шест направления с помощта на осем лебедки. Използвайки специални сензори и камери, роботът засича боклука по морското дъно и автоматично се позиционира над него. Той може да повдига предмети с тегло до 130 kg, включително велосипеди, гуми, кутии, оградни мрежи и др., докато по-малките частици замърсявания или пластмасови отпадъци, плаващи във водата, се прихващат чрез засмукване. Вендузите и захващащият механизъм се активират само когато е необходимо, свеждайки до минимум въздействието върху морската екосистема.
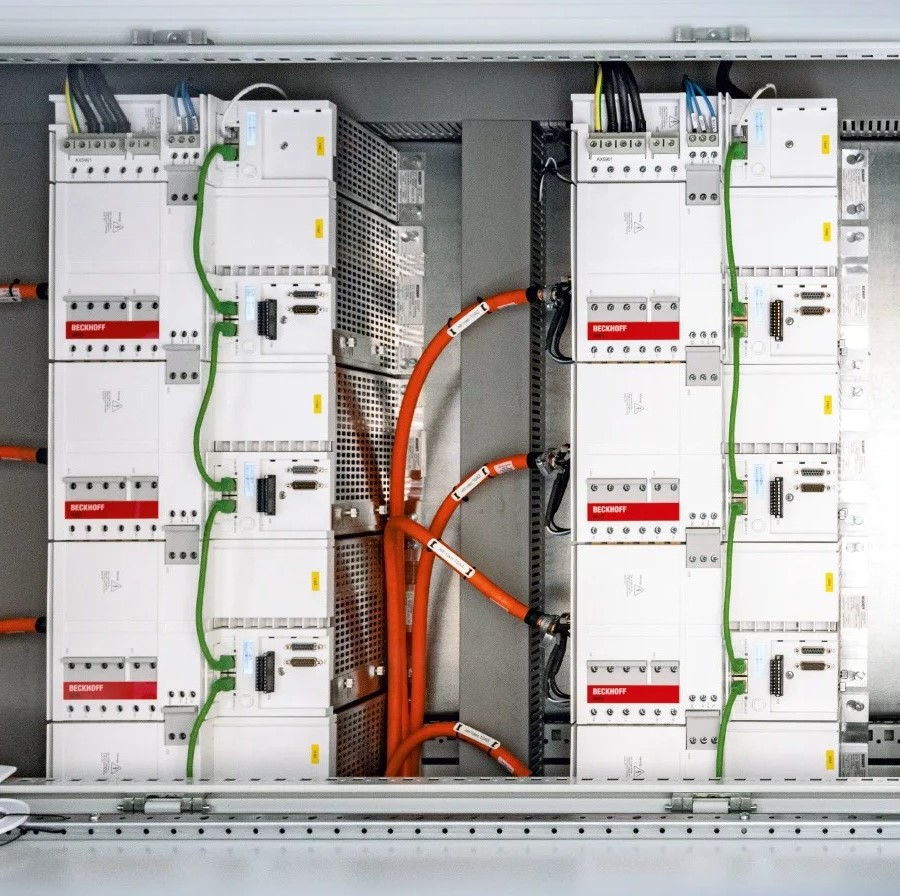
„За да осигурят стабилно, точно и бързо позициониране, за управлението на позициониращите лебедки са избрани безчеткови синхронни сервомотори AM8071 и серво задвижвания AX5118 от Beckhoff. Технологията One Cable на задвижванията намалява усилията за окабеляване и изискванията за пространство при лебедките. Здравите стоманени кабели на лебедките позволяват корпуса на робота да бъде прецизно позициониран под водата и придържан с изключително голяма стабилност, въпреки понякога силните течения“, разказаха от Кастива.
Сензори и свързващи технологии
За контрола и мониторинга на подводния „робот-чистач“ са използвани множество сензори и камери за ръчно, автоматично и дистанционно управление. Интегриран сензор за налягане отчита дълбочината на гмуркане, а инерционно измервателно устройство регулира позицията на робота във водата. Разстоянието на мобилната платформа до морското дъно и нейната относителна скорост се записват от специално устройство чрез четири сонарни сензора.
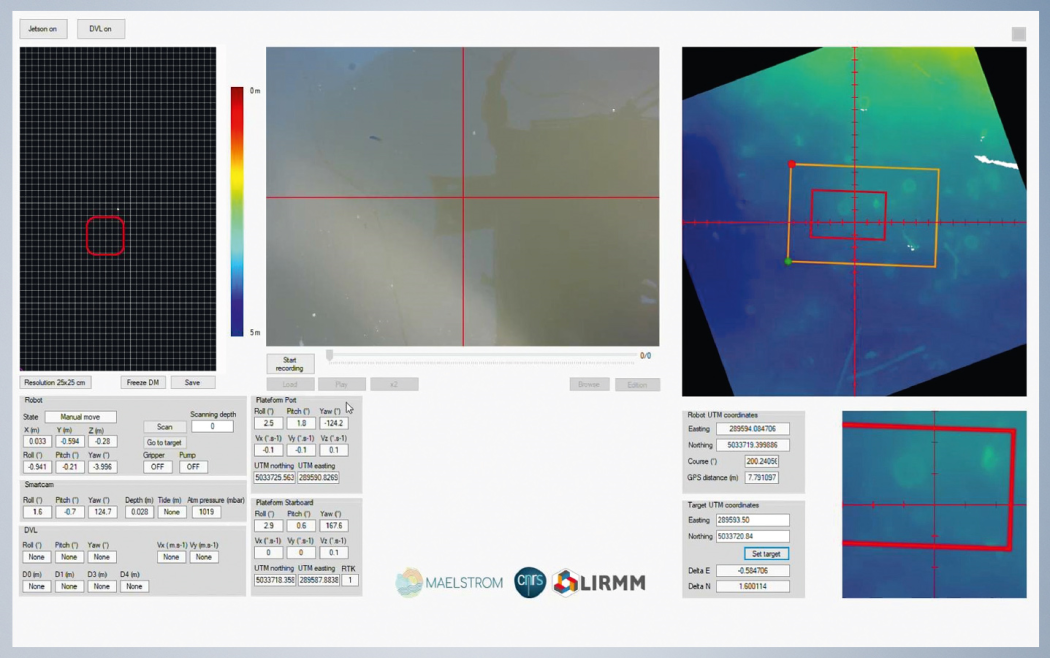
Част от останалите сензори на системата са разположени на понтона върху самата водна повърхност, включително сензор за налягане, чрез показанията на който се компенсират промените в атмосферното налягане по време на гмуркането. Две кинематични GPS единици в реално време определят позицията и вертикалната ориентация на платформата. Всички данни от тези различни системи се вземат под внимание при управлението и регулирането на позицията на робота.
„Със своите общо дванадесет оси – осем лебедки и четири вертикални плъзгачи на понтонните мачти – подводният робот се управлява от TwinCAT 3, инсталиран на индустриален компютър с контролен шкаф C6650 на Beckhoff. Контролерът е монтиран в главния контролен шкаф, разположен в контролна зала. Технологията за безопасност се изпълнява от EtherCAT терминал EL6910 и софтуерът TwinSAFE“, коментираха специалистите от българската фирма. „Други четири разпределителни кутии, монтирани децентрализирано на кабелните лебедки, съдържат входно-изходните интерфейсни модули и електрониката за измерване на силата на кабела. Връзката между контролния шкаф и разпределителните кутии се осъществява посредством Ethercat P. Според реализаторите на проекта това приложение на технологията EtherCAT прави възможно предаването както на постояннотоковото захранване, така и на EtherCAT комуникацията в реално време само чрез един кабел“, уточниха още те.
Управление на роботизираната платформа
Управлението на робота се осъществява посредством джойстик. Операторът използва прогнозната позиция на мобилната подводна платформа и камерите, разположени на нея. С помощта на човеко-машинен интерфейс (HMI), операторът може да избира различни режими на управление и да наблюдава всички функции въз основа на стойностите на сензора – в допълнение към визуалния контрол от подводните камери.
Системата за подводно възприятие дава възможност за визуално серво управление. Веднага щом операторът забележи отпадък по дъното (на сравнително малко разстояние от камерата поради мътността на водата), той може да кликне върху него на изображението и мобилната платформа автоматично ще се приближи към боклука. „В допълнение към ръчното управление, роботът може и автономно да идентифицира, да се насочва и да събира боклуците. Това работи на базата на изкуствен интелект, който е в състояние да идентифицира морските отпадъци и да избере най-подходящото устройство за тяхното отстраняване“, допълниха още от Кастива.
Повече информация за Кастива ООД, марките, продуктите и услугите, които предлага у нас, реализации и актуални промоционални кампании, бихте могли да намерите в микросайта на фирмата в Борса.bg! Разберете още кои са активните постоянни и стажантски позиции на компанията, както и подробности за технологичните възможности и бъдещите ѝ планове за развитие от ТУК!
Източник на снимковия материал: Кастива, Beckhoff, maelstrom-h2020.eu, freepik.com
-
Generix Gas: Истинската цена на отоплението през зимата не е в покупката на система, а в месечните сметки, здравето и комфорта 16.09.2026 г.
-
Bosch въвежда обща класификация за професионалната си гама: класовете EXPERT и PRO вече излизат отвъд консумативите 16.09.2026 г.
-
Тихомир Янчев и Венцислав Узунов от Мултивак България Продакшън: Със заваръчния робот работим по-прецизно и ефективно 16.09.2026 г.
-
БР Техника поставя интелигентната автоматизация с решения на Bosch Rexroth във фокуса на участието си на MachTech&InnoTech 2026 16.09.2026 г.
-
Maqedonia e Veriut po negocion me gjashtë investitorë për ndërtimin e qendrave të të dhënave me termocentrale të reja gazi 16.09.2026 г.
-
Nga webinarët te mjetet praktike dhe udhëzuesit – Grundfos ofron një gamë të gjerë përmbajtjesh në fushën e sistemeve të pompimit 15.09.2026 г.
-
Prodhuesi grek Barba Stathis ndërton një fabrikë të re në Larisa dhe zgjeron rrjetin e tij logjistik në Athinë dhe Selanik 15.09.2026 г.
-
FILKAB Engineering: Vazhdojmë përpara me një emër të ri, prodhim të brendshëm dhe përvojë të akumuluar inxhinierike në sektorin energjetik 14.09.2026 г.
-
Северна Македония преговаря с шест инвеститора за изграждането на центрове за данни с нови газови централи 16.09.2026 г.
-
Помпените системи и двигатели на Saer Elettropompe се прилагат за безопасно и надеждно водоснабдяване в офшорния сектор 15.09.2026 г.
-
Гръцкият производител Barba Stathis изгражда нов завод в Лариса и разширява логистичната си мрежа в Атина и Солун 15.09.2026 г.
-
ТиД Инженеринг развива модулните зарядни станции eCS като българско решение за растящата инфраструктура в Европа 15.09.2026 г.
-
Вебер Етикетен: Баркодот нема да исчезне во 2027 година, но начинот на кој работиме со податоците за производите веќе се менува 16.09.2026 г.
-
Северна Македонија преговара со шест инвеститори за изградба на центри за податоци со нови гасни централи 16.09.2026 г.
-
Грчкиот производитель Barba Stathis изградува нова фабрика во Лариса и ја проширува својот логистички мрежа во Атина и Солун 15.09.2026 г.
-
FANUC ќе ги пренесе најновите трендови во областа на роботизацијата и CNC управувањето на MachTech & InnoTech 2026 15.09.2026 г.
-
Weber Etiketten: Codul de bare nu va disparea in 2027, dar modul in care lucram cu datele despre produse se schimba deja 16.09.2026 г.
-
Macedonia de Nord negociază cu șase investitori pentru construcția de centre de date cu noi centrale pe gaz 16.09.2026 г.
-
Producătorul grec Barba Stathis construiește o nouă fabrică la Larissa și își extinde rețeaua logistică în Atena și Salonic 15.09.2026 г.
-
Compania bulgară Auto Trade Chemicals își extinde afacerile în segmentul AdBlue printr-o investiție într-o nouă bază lângă Plovdiv 14.09.2026 г.
-
Северна Македонија преговара са шест инвеститора о изградњи дата центара и нових гасних електрана 16.09.2026 г.
-
Грчки произвођач Barba Stathis гради нову фабрику у Лариси и шири логистичку мрежу у Атини и Солуну инвестицијом од 50 млн. евра 15.09.2026 г.
-
Weber Etiketten: Баркод неће нестати 2027. године, али начин на који радимо са подацима о производима већ се мења 14.09.2026 г.
-
Бугарска компанија Auto Trade Chemicals шири пословање у сегменту AdBlue улагањем у нови комплекс код Пловдива 14.09.2026 г.
-
Η Βόρεια Μακεδονία διαπραγματεύεται με έξι επενδυτές για την κατασκευή κέντρων δεδομένων με σταθμούς παραγωγής ενέργειας με φυσικό αέριο 16.09.2026 г.
-
Ο ελληνικός παραγωγός Barba Stathis κατασκευάζει νέο εργοστάσιο στη Λάρισα και επεκτείνει το λογιστικό του δίκτυο σε Αθήνα και Θεσσαλονίκη 15.09.2026 г.
-
Η FANUC θα παρουσιάσει τις τελευταίες τάσεις στον τομέα της ρομποτικής και των συστημάτων ελέγχου CNC στη MachTech & InnoTech Expo 2026 15.09.2026 г.
-
Weber Ετικέτες: Ο γραμμωτός κώδικας δεν θα εξαφανιστεί το 2027, αλλά ο τρόπος με τον οποίο εργαζόμαστε με τα δεδομένα των προϊόντων ήδη αλλάζει 14.09.2026 г.
-
4М България: FineMEP превръща над 38 km инженерни мрежи в единен BIM модел на жилищен комплекс в Алжир
16 септември 2026 г.
-
Ритбул: Релетата HRNF-200 следят параметрите на мрежата и изключва автоматично ВЕИ инсталациите
14 септември 2026 г.
-
Мегер България: Системата TRAX на Megger ускорява изпитванията на трансформатори и комутационна апаратура
09 септември 2026 г.